地方AX Bridge@KOREA參展企業專訪
原州新創出售App事業後6個月開發出空間營運OS「AROS」……將門禁、支付、CCTV視覺、機器人整合於單一平台,進行半導體後段製程PoC,推動進軍美國波特蘭
江原道原州的AI新創Hallowa,正將空間營運OS「AROS」應用於半導體製造現場,目前與半導體後段製程企業進行概念驗證(PoC)。AROS先前已在無人商店與無人工作空間完成營運驗證。
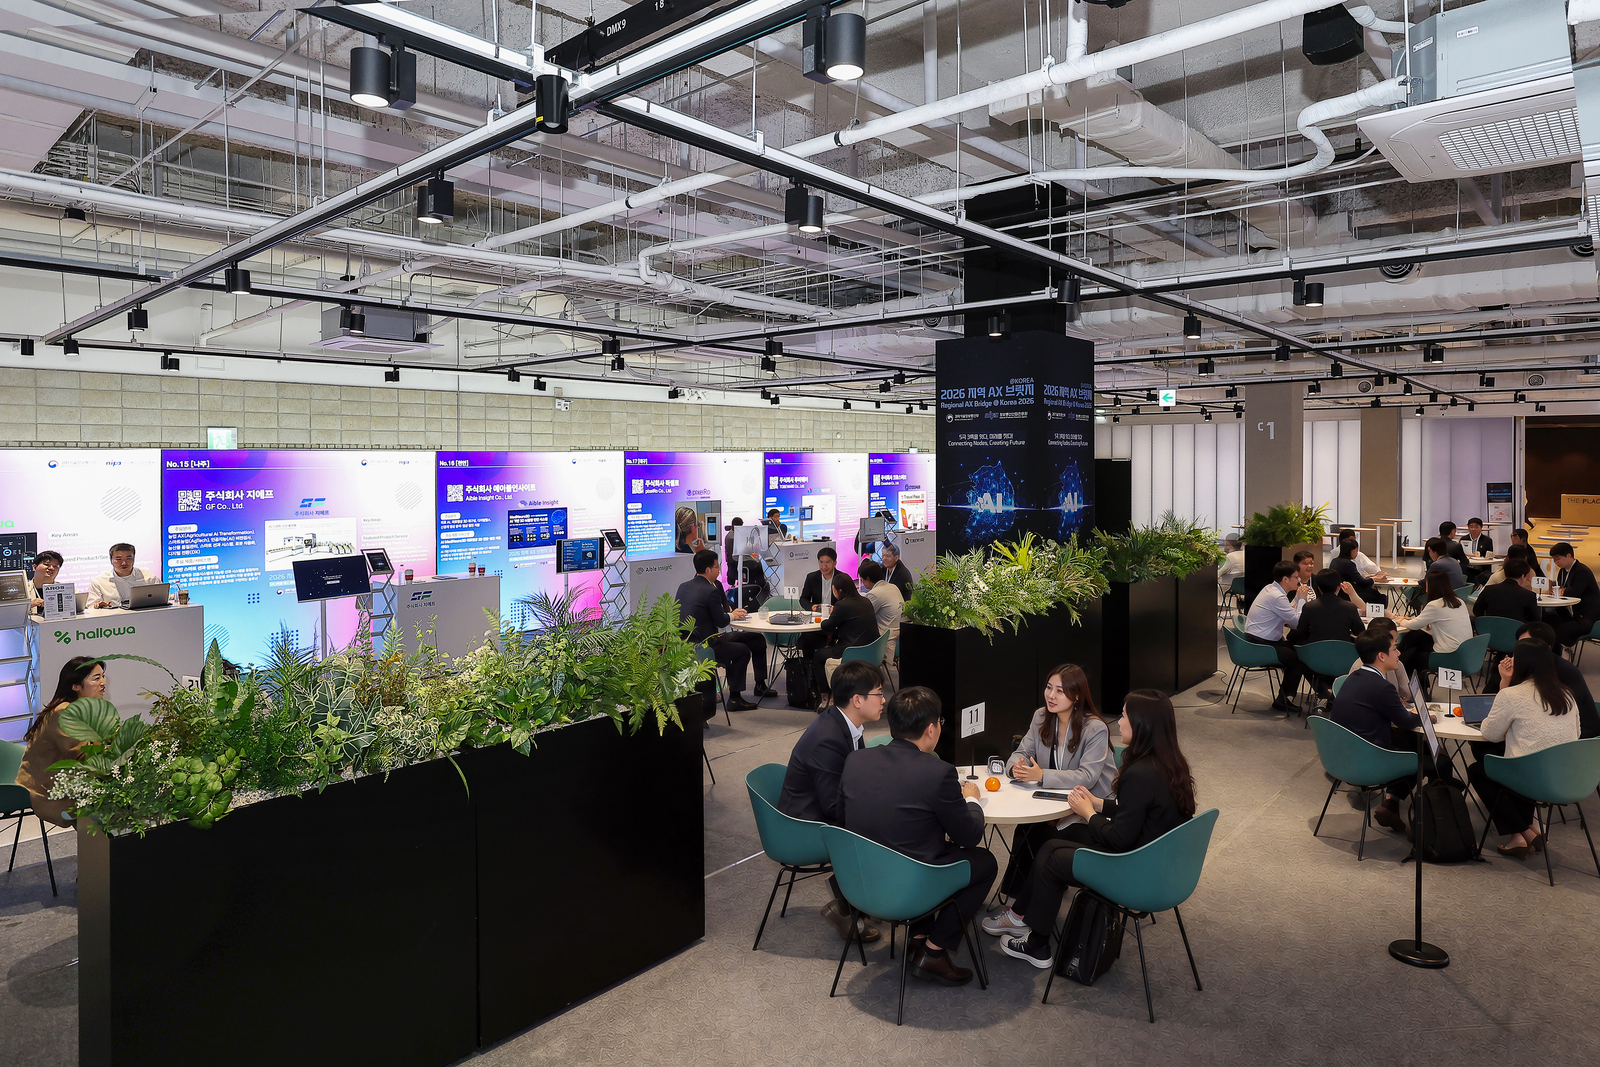
Hallowa是科學技術資訊通信部(Ministry of Science and ICT)主辦、資訊通信產業振興院(NIPA)承辦的第一屆「地方AX Bridge@KOREA」參展企業。活動於13日至14日在首爾COEX舉行。各地區選出的20家企業歷經4個月的需求調查、潛在買家邀請、商業化諮詢與一對一買家媒合後參與活動。
Hallowa將AROS介紹為整合門禁、預約、支付、座位、電力、CCTV視覺與報表的AI空間營運平台。代表Hyukjin Kwon於6日接受K-EnterTech Hub視訊專訪時,將AROS說明為「不只是用攝影機看,而是讓實際空間營運也得以執行的OS」。在美國市場,公司以奧勒岡州波特蘭(Portland)為第一個據點,正在洽談參加當地的軟著陸計畫。
看、判斷、行動、驗證……AROS的四階段營運架構
Kwon代表說明,AROS是「自主實體世界營運系統(Autonomous Real-world Operation System)」的縮寫。公司介紹圖片中也標示為「自主零售與空間OS(Autonomous Retail/Space OS)」。AROS以四個階段運作:讀取空間狀態的See、依情境決定所需作業的Decide、將作業交給人員、設備與機器人的Act,以及再次確認結果的Verify。
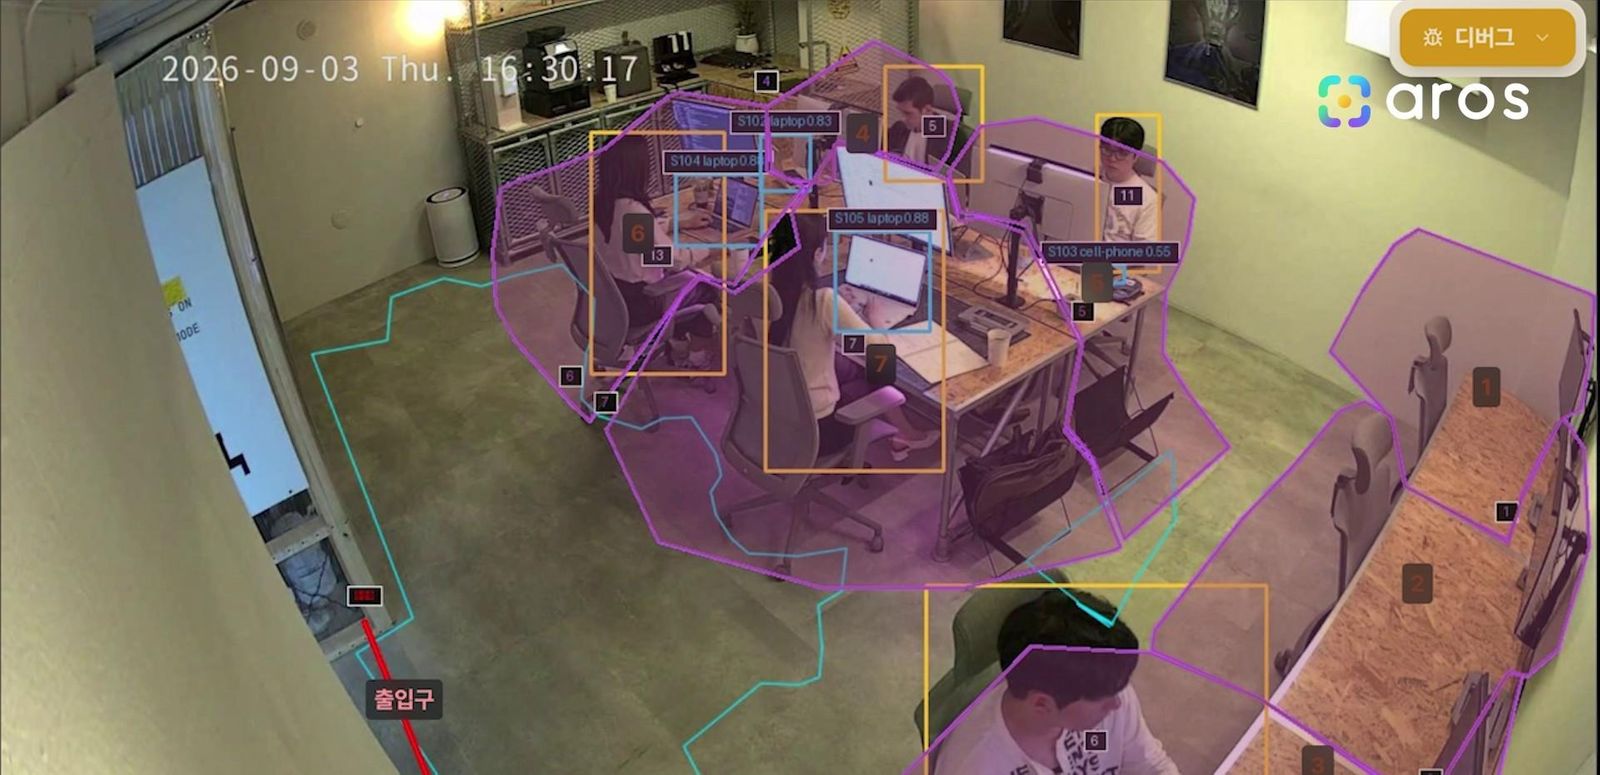
Hallowa在9月公開的AROS介紹影片,以無人工作空間的場景呈現這套流程。顧客用手機預約並付款後,AROS立即控制門禁與空間,天花板攝影機的AI視覺則掌握目前有幾人在使用空間。即使管理者不在現場,營運也能持續。門禁也可透過臉部辨識處理。
Kwon代表在專訪中舉的例子也是同樣的場景:「有人打翻咖啡時,空間裡建置的數位分身與攝影機視覺會抓出該區域的座標,掃地機器人就依座標前往清理咖啡。」影片中,攝影機畫面出現液體偵測標示後,掃地機器人隨即移動到該區域。把同樣的流程搬到工廠,從偵測異常狀況、投入設備與機器人,到確認完成,都能在單一系統內處理。
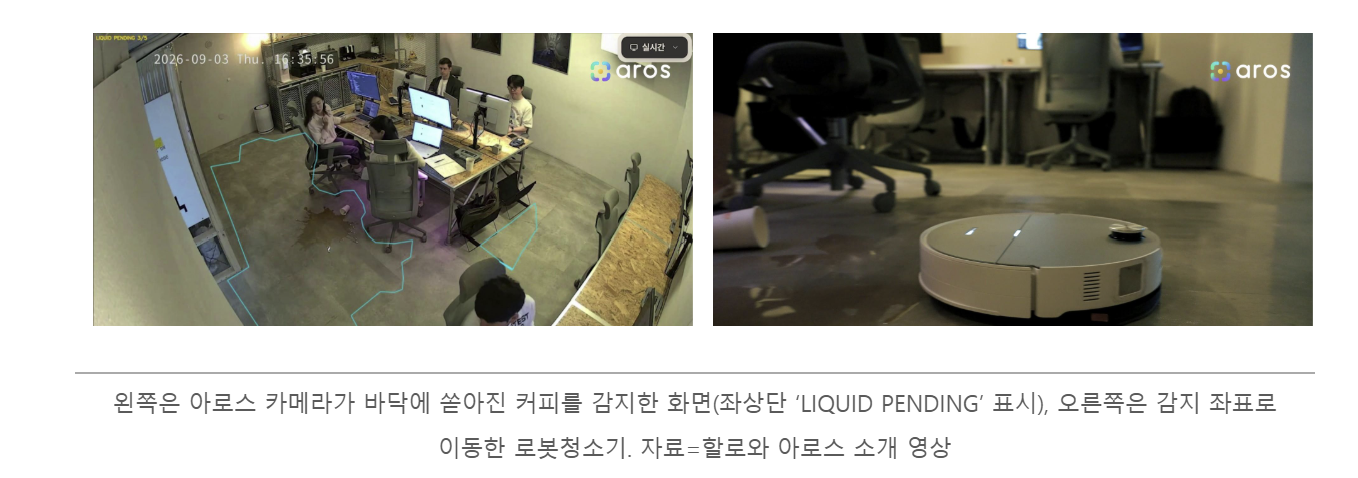
AROS營運階段與無人工作空間應用範例。資料來源:根據Hyukjin Kwon代表專訪與AROS介紹影片重新整理
門禁、預約、支付、座位、電力、CCTV整合於同一畫面……從邊緣裝置到分析的三層架構
公司介紹資料中的AROS架構分為三層。
最底層的邊緣與IoT層連接CCTV、NPU盒、感測器、智慧門鎖、電力與能源裝置。
中間的AROS平台負責整合營運管理、資料中樞與自動化引擎,最上層的AI與分析層則處理視覺AI、預測分析與報表。
營運者可在儀表板與手機App上一次查看訪客數、空間使用率、營收與預約狀況。介紹影片說明,透過這些數據可以確認空間最擁擠的時段以及降低的營運成本。
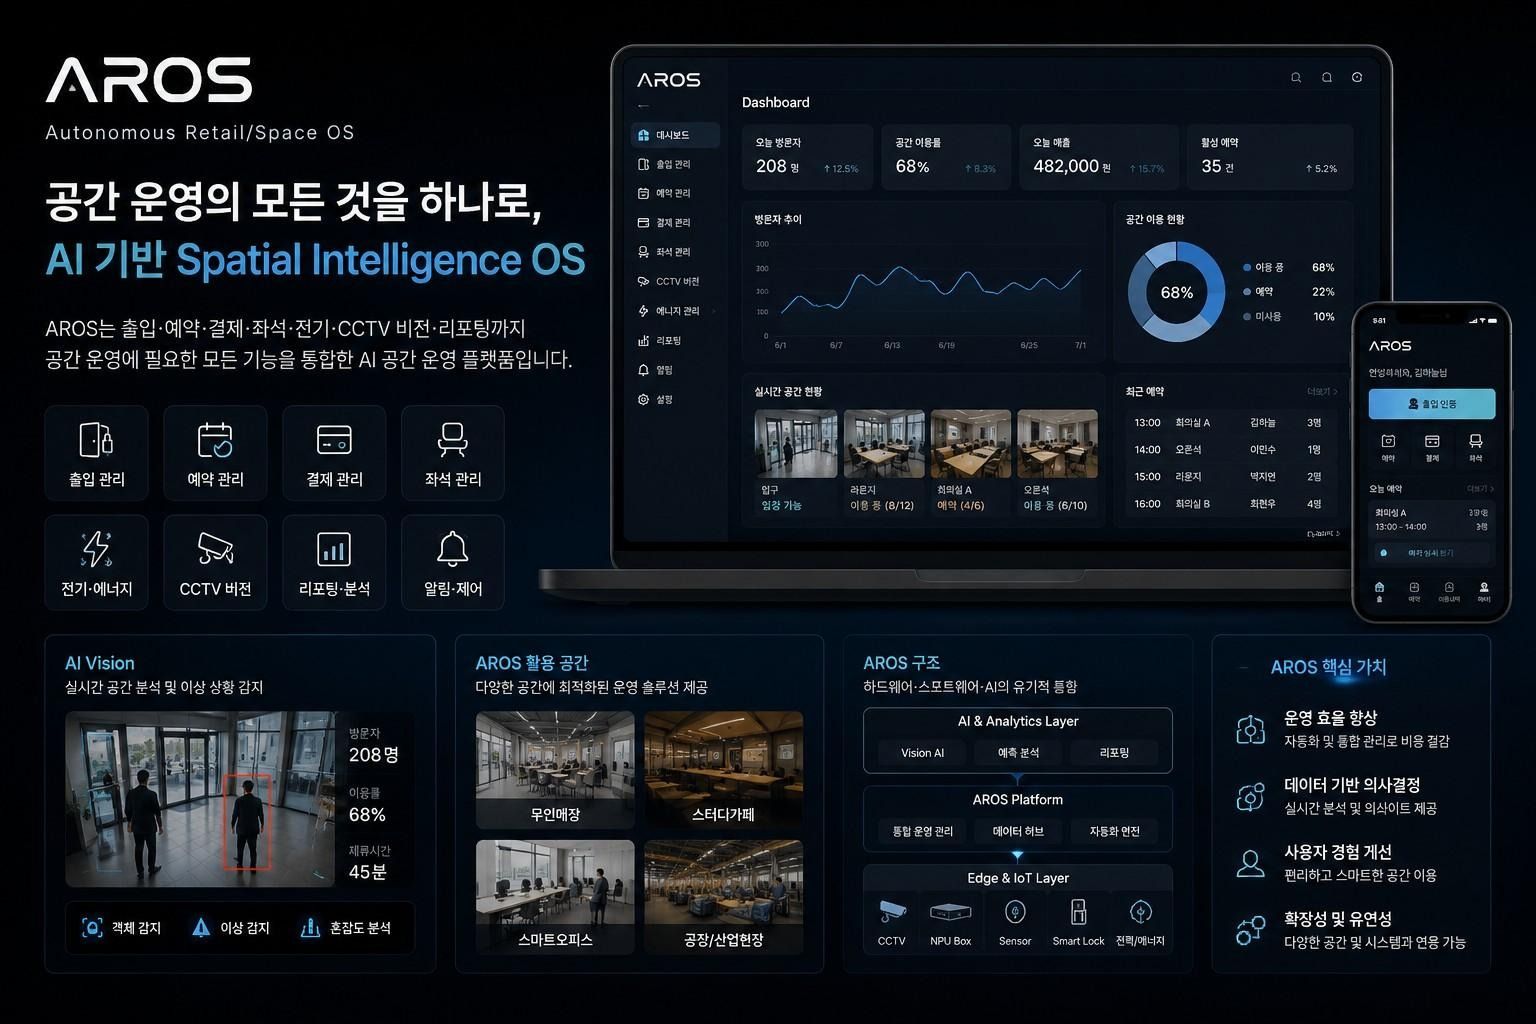
整理AROS儀表板、手機App、應用空間與三層架構的公司介紹圖片。資料來源:Hallowa
AROS系統組成。資料來源:Hallowa企業介紹資料
不同於停在辨識階段的視覺AI……以API將作業傳給人員、設備與機器人
Kwon代表以與視覺AI企業、機器人企業的角色差異來說明差異化。一般視覺AI辨識人或物體並轉為數據後就結束處理,機器人企業則專注於機器人本身的動作。AROS位於兩者之間,讀取整個空間的狀態、判斷需要什麼作業,再以API形式把資訊交給人員、設備與機器人。
Kwon代表說:「就像最近Vibe Coding用MCP交換資料一樣,我們是確認空間數據後,把API傳給空間裡的人、物與機器人。」他也以特斯拉(Tesla)比喻:「就像裝了攝影機與感測器的車到處跑來打造FSD(完全自動駕駛),我們是讓FSD能配合空間使用的公司。」
開發方式也被列為差異。公司不是在實驗室,而是以直接經營自家展示間、累積數據的吃自家狗食(dogfooding)方式驗證技術,再帶著這些營運經驗進入半導體後段製程現場。
出售剩食折扣App後6個月……從便利支付專利出發的空間AI
根據新創資訊平台THE VC登錄的企業資訊,Hallowa於2023年4月在原州成立,2024年4月獲得種子輪投資,也入選TIPS一般組。第一項事業是幫用戶找出附近商店打烊折扣商品的定位App「Hallowa」。Kwon代表表示,這項App服務已於去年出售。公司目前的主要領域為AI、智慧零售、智慧建築與設施管理。
空間AI技術的起點,是App時期購入的眼球辨識相關專利。Kwon代表說:「開門和付款的過程很不方便,為了改善使用者體驗才買了專利。」在支付端開發眼球辨識與攝影機視覺期間出售了App,技術因此保留下來。從經營App時就重視顧客行為數據與顧客關係管理(CRM),也延續到空間數據事業。從企劃無人空間服務到實際上線營運,花了6個多月。Kwon代表說:「只做軟體也很有趣,但我想走進產業空間做深度科技。」
9月走訪西雅圖、波特蘭、紐約……10月TechCrunch Disrupt、1月CES
Hallowa目前還沒有海外營收。
Kwon代表說:「到目前為止專注於國內事業,實際上沒有海外銷售經歷。」9月他花了2週多走訪西雅圖、波特蘭、紐約,會見加速器、潛在客戶與PoC對象企業。他表示,在波特蘭正就軟著陸計畫與進駐英特爾(Intel)相關新創中心進行正面討論。
選擇波特蘭,是因為PoC對象是半導體後段製程企業。
波特蘭一帶聚集英特爾的生產與研發據點,被稱為「矽森林(Silicon Forest)」。Kwon代表說:「矽谷、西雅圖、紐約也很好,但競爭太激烈。」他打算先在這裡建立參考案例。波特蘭地區經濟發展機構Greater Portland Inc於2025年9月與京畿創造經濟革新中心合作,首次舉辦邀請10家韓國新創的軟著陸計畫。
Hallowa在活動中尋找的對象也在海外。企業介紹資料列出的媒合對象包括美國、日本、新加坡的零售、房地產科技(PropTech)與空間科技企業,正評估導入空間營運平台的企業客戶與營運商,全球系統整合、流通與設施管理夥伴,以及投資機構與加速器。
Hallowa的目標是2027年進入美國當地市場。10月參加了13日至15日在舊金山Moscone West舉行的TechCrunch Disrupt 2026,明年1月也將參加CES。Kwon代表將國內進行中的產業PoC標準化並加以驗證,使其能在美國以同樣方式重現,列為核心課題。
在NIPA地方AX計畫中尋找的:美國PoC客戶與當地投資網絡
Kwon代表列出希望從這次支援計畫中獲得的兩件事:「美國市場的教育或諮詢固然重要,但第一是進入美國市場發掘PoC與客戶的機會,第二是加入當地創投(VC)或加速計畫,以及擴展人脈。」他補充:「10月參加TechCrunch,也從這次AX計畫獲得很多幫助。」
展望……半導體後段製程PoC轉為合約是進軍美國的第一個條件
Hallowa的下一個課題,是把半導體後段製程PoC轉為正式合約。
Kwon代表表示,空間營運OS「不只在韓國,在舊金山也還不是完全站穩腳步的事業」。美國製造業客戶會先確認現場參考案例。把無人工作空間累積的營運數據與國內工廠PoC成果移植到波特蘭當地PoC的時程,預料將決定2027年進入美國目標的速度。
政策環境也與此方向相呼應。據ZDNet Korea報導,NIPA今年首度成立實體AI推動團,地方AX本部明年的事業預算預計將超過4,000億韓元(約3億美元)。以空間為單位整合機器人、設備與人員運作的Hallowa事業,與地方製造現場的AI轉型需求直接相連。